Motors sans noyau: options de conduite idéales pour les robots de réadaptation
Laisser un message
Je pense que tout le monde connaît le terme « robot ». Chaque robot possède ses propres capacités et fonctions. Les robots de réadaptation médicale sont principalement conçus pour accompagner les patients dans leur rééducation, améliorer leur efficacité et alléger la charge de travail du personnel médical. Leur objectif principal est d'accélérer la récupération fonctionnelle des patients, d'améliorer leur qualité de vie et de réduire le coût des traitements de réadaptation. Plus précisément, les robots de réadaptation médicale remplissent les fonctions suivantes :
1. Aider les patients à retrouver leurs fonctions motrices : Pour les patients souffrant de troubles moteurs causés par un accident vasculaire cérébral, une lésion de la moelle épinière, une paralysie cérébrale, la maladie de Parkinson et d'autres maladies, les robots de réadaptation peuvent fournir un entraînement précis et reproductible pour améliorer la récupération des patients.
2. Réduire la dépendance au travail manuel pour les traitements de réadaptation : Auparavant, la réadaptation ne pouvait s'appuyer que sur des thérapeutes professionnels pour des entraînements répétitifs, sans fournir un accompagnement continu et stable. Aujourd'hui, les robots de réadaptation résolvent parfaitement ce problème, réduisant ainsi considérablement le coût de la main-d'œuvre.
3. Entraînement personnalisé à la rééducation : Les robots de rééducation modernes peuvent proposer des modes d'entraînement personnalisés, tels que l'assistance musculaire, la correction de la marche, etc., en fonction du stade de rééducation et des besoins du patient, afin d'optimiser l'efficacité du traitement.
4. Améliorer les soins de longue durée et la rééducation à domicile : Avec le développement de la télémédecine, les robots de rééducation s'intègrent progressivement aux foyers. Portables ou à domicile, ils permettent aux patients de bénéficier d'une rééducation de haute qualité à domicile, de réduire les séjours hospitaliers et de diminuer les coûts de rééducation.
Système d'entraînement moteur: la puissance principale des robots de réadaptation
La raison pour laquelle les robots de réhabilitation sont si puissants est que leur système de conduite motrice joue un rôle très important. Il affecte directement la précision, la stabilité, la sécurité du mouvement du robot et l'expérience de réhabilitation du patient. En tant que principale source d'alimentation des robots de réadaptation médicale, le système de conduite motrice détermine le mode de mouvement et les capacités de contrôle du robot. Il comprend principalement les éléments suivants:
1. Contrôle précis pour améliorer l'effet de réadaptation
La formation en réadaptation nécessite un contrôle de mouvement de haute précision et précis. Par exemple, les robots de réhabilitation des fonctions manuelles doivent simuler avec précision les mouvements de saisie naturelle des doigts, et les robots de réhabilitation de la marche doivent contrôler avec précision le rythme et la force des étapes. Les systèmes d'entraînement moteur à haute performance peuvent assurer un déplacement et une sortie de couple et un couple lisses et précis, éviter les mouvements excessifs ou insuffisants et améliorer les effets de l'entraînement.
2. Stabilité et confort pour améliorer l'expérience des patients
La clé de l'entraînement en réadaptation est d'améliorer progressivement l'adaptabilité des muscles et des nerfs du patient. Si l'entraînement moteur est instable, il peut provoquer des vibrations, des tremblements ou un impact soudain pendant le processus d'entraînement, affectant l'expérience du patient ou même causant des blessures secondaires. Par conséquent, les robots de réadaptation utilisent généralement des moteurs sans naissance à faible bruit et à faible coup de pouce pour assurer un processus d'entraînement lisse et confortable.
3. Vitesse de réponse rapide, adaptable à différentes étapes de récupération
Pendant le processus de réadaptation, les patients peuvent avoir besoin d'intensités de formation différentes et d'ajustements adaptatifs, tels que la transition progressivement de la formation passive à la formation active. Les moteurs à haute réponse peuvent ajuster la puissance de sortie en temps réel en fonction des données des capteurs, permettant au robot de s'adapter de manière flexible au processus de récupération du patient et d'améliorer l'efficacité de la formation.
4. Sécurité élevée pour éviter les dommages secondaires
Les robots de réhabilitation doivent assurer la sécurité des patients et prévenir les blessures causées par une surcharge ou une perte de contrôle soudaine pendant la formation. Par conséquent, les systèmes d'entraînement à moteur sont généralement équipés de mécanismes de sécurité tels que la protection contre les surcharges, la protection des stands et la limitation du couple pour assurer un environnement de formation en réadaptation stable et sûr en toutes circonstances.
5. Consommation à faible énergie, soutient le fonctionnement continu à long terme
La formation en réadaptation nécessite généralement des mouvements répétitifs à long terme et à haute fréquence, donc le système de conduite motrice doit avoir les caractéristiques d'une grande efficacité et d'une faible consommation d'énergie. Par exemple, les moteurs sans noyau DC sans balayage sont largement utilisés dans les robots de réhabilitation en raison de leur grande efficacité, de leur faible consommation d'énergie et de leur hausse à basse température pour garantir que l'équipement peut fonctionner de manière stable pendant une longue période.
Motors sans noyau: options de conduite idéales pour les robots de réadaptation
À partir de ce qui précède, nous savons également qu'un système de conduite motrice à haute performance peut non seulement améliorer la précision, la stabilité et la sécurité de la formation en réadaptation, mais également réduire la consommation d'énergie, améliorer l'expérience des patients et s'adapter aux besoins personnalisés de réadaptation. Parmi les nombreux types de moteurs, le moteur sans noyau est devenu la solution de conduite préférée pour les robots de réhabilitation en raison de sa structure unique et de ses excellentes performances. Par rapport aux moteurs traditionnels, le moteur sans naissance a les caractéristiques de non-noyau, d'inertie faible et de grande efficacité, ce qui lui permet de fournir un support d'énergie plus précis, stable et efficace pendant la formation en réadaptation.
1. Conception sans noyau pour éliminer l'effet de colmage
La structure du noyau de fer des moteurs traditionnels est sujette au colging, ce qui provoque de légères vibrations et du bruit pendant le fonctionnement. Le moteur sans naissance, cependant, élimine complètement l'effet de colmage en raison de son enroulement sans fer, atteignant un fonctionnement ultra-lisse et sans vibration. Ceci est particulièrement important pour la formation en réadaptation, car il peut empêcher le choc mécanique pendant la formation et améliorer le sentiment de sécurité et de confort du patient.
2. Moment extrêmement faible d'inertie pour un contrôle de mouvement plus sensible
Le rotor du moteur sans noyau adopte une structure d'enroulement légère, ce qui rend son inertie rotationnelle beaucoup plus faible que celle des moteurs traditionnels. Cette caractéristique à faible inertie permet au moteur de terminer les opérations de démarrage ou de changement de vitesse en très peu de temps, réalisant une réponse dynamique précise. Dans la formation en réadaptation, qu'il s'agisse de simuler des mouvements fins de la main ou de contrôler le rythme de l'entraînement à la marche, le moteur sans noyau peut répondre aux besoins de réadaptation du patient en millisecondes, en évitant l'hystérésis ou le dépassement de l'entraînement.
3. Efficacité élevée et faible consommation d'énergie, soutenant un fonctionnement stable à long terme
La formation en réadaptation nécessite généralement des mouvements répétitifs à long terme et à haute fréquence, de sorte que l'efficacité énergétique du moteur est cruciale. Les pertes de cuivre et de fer du moteur sans noyau sont extrêmement faibles, l'efficacité de fonctionnement peut atteindre plus de 85% et la génération de chaleur est petite, réduisant la charge du système de refroidissement. Cela permet non seulement au robot de réhabilitation de fonctionner de manière plus stable pendant une longue période, mais réduit également la consommation globale d'énergie de l'équipement, ce qui la rend plus économique et respectueuse de l'environnement.
4. Contrôle précis du couple pour s'adapter à différentes étapes de réadaptation
Les patients à différents stades de réhabilitation ont des exigences de force différentes. Par exemple, les patients aux premiers stades d'AVC ont besoin d'une formation passive douce, tandis que les derniers stades de la réhabilitation ont besoin d'un soutien à une formation active plus forte. Les caractéristiques de sortie de couple linéaire du moteur sans noyau lui permettent de contrôler avec précision le couple de sortie, qu'il s'agisse d'une formation finale avec une basse vitesse et un petit couple, ou une formation intensive avec une vitesse élevée et un grand couple, il peut répondre avec précision aux besoins de réhabilitation des patients.
5. Structure légère pour prendre en charge l'équipement de réadaptation portable
Alors que les robots de réhabilitation se développent progressivement vers l'utilisation et la portabilité des maisons, l'équipement léger est devenu une tendance importante. Les moteurs sans naissance, avec leur structure compacte sans fer et leur poids léger, peuvent réduire efficacement le poids global des robots par rapport aux moteurs traditionnels, ce qui rend l'équipement plus portable et adapté à un équipement de réadaptation portable ou à une formation en réadaptation à domicile, permettant aux patients de profiter d'une formation en réadaptation de haute qualité même à la maison.
Robots de réhabilitation plus intelligents, plus intelligents et efficaces à l'avenir
Avec le développement de robots de réadaptation médicale, les exigences en matière de performance motrice augmentent également et les systèmes d'entraînement à haute précision, à faible énergie et à réponse rapide sont devenus la clé. À l'avenir, les moteurs sans noyau continuer à être optimisés en termes de taille plus petite, d'efficacité plus élevée et de contrôle plus intelligent, offrant aux robots de réadaptation un contrôle de mouvement plus précis et une expérience de fonctionnement plus fluide, améliorant ainsi l'effet de réadaptation des patients. Dans le même temps, les caractéristiques de faible inertie et de sensibilité élevée permettra aux robots de réhabilitation de s'adapter de manière flexible à différentes étapes de réadaptation, améliorant la personnalisation et la sécurité de la formation.
En outre, à mesure que le marché des robots de réadaptation à domicile se développe, les avantages des moteurs sans noyau, tels que le léger, la faible consommation d'énergie et la longue durée de vie de la batterie, favoriseront davantage le développement d'appareils portables, permettant aux robots de fonctionner pendant de longues périodes dans les environnements domestiques et réduiront la dépendance des patients à l'égard des hôpitaux. À l'avenir, combinés à l'IA et à la technologie de réadaptation à distance, les moteurs sans caractéristiques aideront les robots de réadaptation à réaliser des interactions plus intelligentes et des programmes de formation plus efficaces, rendant le traitement de réadaptation plus précis, pratique et populaire.
VSD Recherche et développement et fabrication professionnelles professionnelles professionnelles
En tant que composante de conduite clé des robots de réadaptation, les performances des moteurs sans noyau affectent directement la précision, la stabilité et l'expérience utilisateur de l'équipement.VSD est profondément impliqué dans l'industrie des micro-automobiles depuis de nombreuses années, en se concentrant sur la recherche et le développement et la fabrication de moteurs sans noyau, et s'engage à fournir des solutions motrices à haute efficacité, à faible bruit et à longue durée de vie pour les robots de réadaptation médicale.
Les moteurs VSD Corneless ont les caractéristiques d'une vitesse de réponse élevée, d'une inertie ultra-faible, d'un contrôle précis du couple, etc., qui peut parfaitement s'adapter aux besoins des robots de réhabilitation, ce qui les rend plus intelligents et personnalisés en formation.Nous fournissons non seulement des produits standardisés avec plusieurs spécifications et des performances élevées, mais fournissons également des solutions motrices personnalisées en fonction des besoins des clients, aidant l'industrie des robots de réadaptation à se développer dans une direction plus précise, efficace et pratique.
Modèles de moteur VSD recommandé VSD
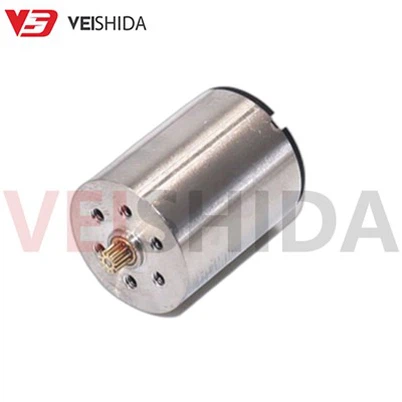
Le VEC - 1628 utilise une conception sans pinceau de haute précision, offrant une excellente inertie faible et une vitesse de réponse élevée, ce qui en fait un choix idéal pour les équipements médicaux de précision et les robots de réadaptation. Sa vitesse élevée (jusqu'à 13906 tr / min) et ses caractéristiques de bruit faibles garantissent un fonctionnement en douceur de l'équipement et améliorent considérablement l'expérience utilisateur. Le moteur prend en charge les arbres de sortie personnalisés, les fils et les trous de montage pour répondre à différentes exigences d'application. La conception sans colmage réduit efficacement les vibrations et la consommation d'énergie, garantissant que l'équipement maintient des performances élevées pendant le fonctionnement à long terme, ce qui en fait le seul choix dans le domaine du contrôle de précision haut de gamme.
VEC - 1819 a une vitesse ultra-élevée (jusqu'à 38233 tr / min) et d'excellentes caractéristiques de faible inertie, ce qui en fait un excellent choix pour les applications qui nécessitent une réponse rapide et un contrôle de haute précision. La conception non-décoggeant garantit non seulement un fonctionnement en douceur, mais réduit également considérablement le bruit et améliore la stabilité de l'équipement. Son puissant couple de départ (jusqu'à 36,343 MN.M) garantit que l'appareil a toujours une excellente force motrice dans divers environnements de charge complexes. Il prend en charge la tension, le couple et la vitesse personnalisés et peut être largement utilisé dans l'équipement médical, l'équipement d'automatisation et les robots haut de gamme.
VEC - 2855 ressort pour sa puissance de sortie forte et sa grande efficacité, avec un couple maximal de 438,557 MN.M, adapté aux équipements industriels, aux robots et aux dispositifs médicaux qui nécessitent une capacité de charge élevée. Sa faible vibration et sa conception à faible bruit assure un fonctionnement plus fluide et la structure du roulement à billes prolonge efficacement la durée de vie du moteur. Il prend en charge une variété d'options personnalisées, notamment la tension, la vitesse, les roulements et la taille, qui peuvent répondre aux besoins de contrôle de précision de différents champs et est le meilleur choix pour les applications haute performance.
VEC - 1657 a les avantages d'une vitesse élevée, d'une efficacité élevée et d'un faible bruit, et la vitesse maximale peut atteindre 32062 tr / min, largement utilisée dans les instruments médicaux, les instruments de précision et l'équipement d'automatisation. Sa conception légère réduit le poids global de l'équipement tout en garantissant de faibles caractéristiques d'inertie, ce qui rend le contrôle plus sensible. La combinaison de non-décollage et de roulements à billes de haute précision réalise une excellente expérience de course lisse et réduit considérablement la consommation d'énergie. Il prend en charge des options personnalisées telles que la vitesse, la tension et les roulements pour répondre à diverses exigences d'application haut de gamme.
Les moteurs de la série VEC - 20 sont conçus pour des applications haute performance et sont disponibles en 15,4 W à 46,2 W Sortie de sortie nominale, une vitesse maximale allant jusqu'à 45680 tr / min, largement utilisée dans les champs d'entraînement à grande vitesse. Capteur de salle intégré pour obtenir une rétroaction précise de la position, améliorer la stabilité et la vitesse de réponse du contrôle du moteur. La conception légère et aucun effet de déconcertant ne le rendent excellent dans les champs haut de gamme tels que l'automatisation industrielle, les équipements médicaux de précision et les robots intelligents. Prise en charge de la configuration de tension, de couple et d'interface personnalisée pour répondre aux besoins de différents scénarios d'application.